


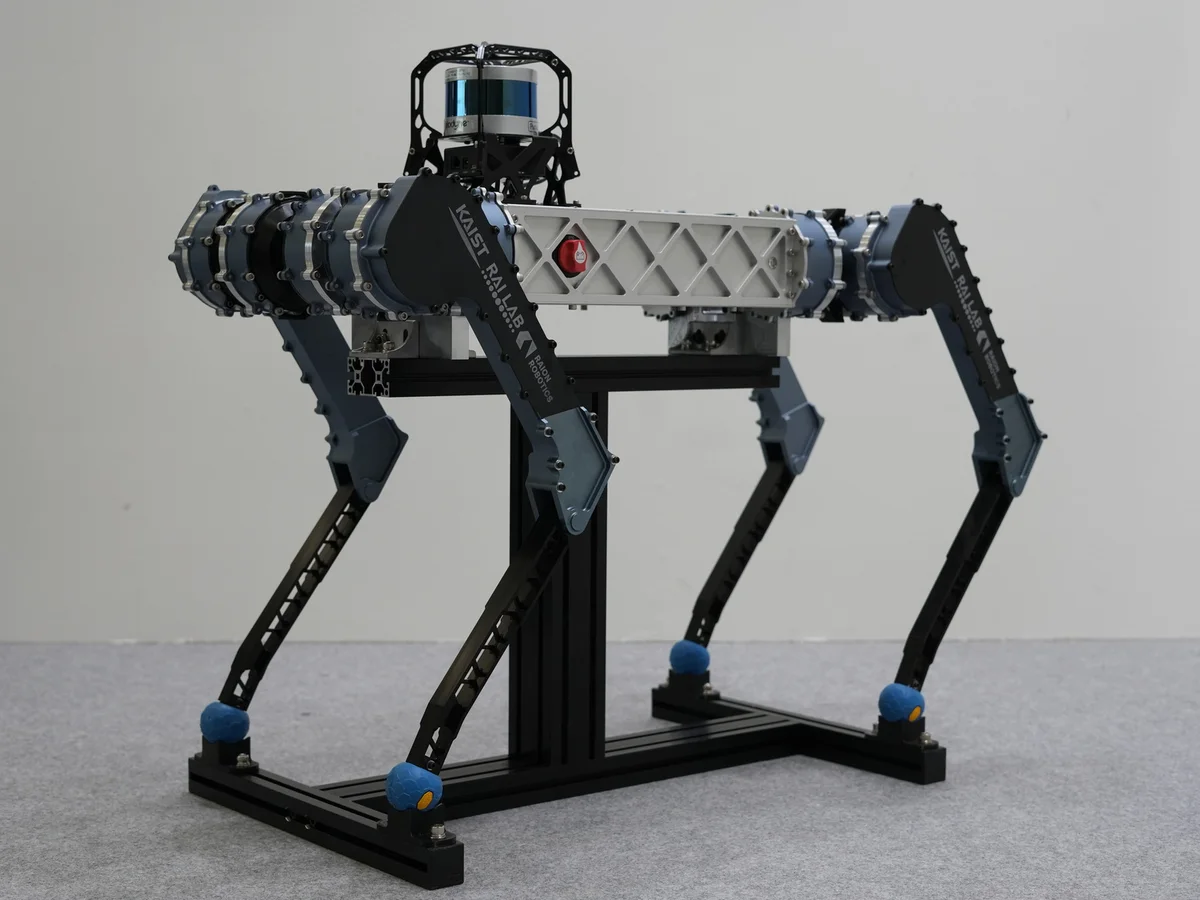
Південнокорейські інженери здійснили історичний прорив у галузі мобільної робототехніки: чотириногий крокуючий робот RAIBO2 уперше у світі успішно пробіг повну марафонську дистанцію 42,195 км на одному заряді акумулятора. Робот подолав складну сертифіковану трасу за 4 години, 19 хвилин та 52 секунди із середньою швидкістю близько 9,7 км/год, витративши лише 66% запасу енергії. Фундаментальні результати цієї революційної інженерної розробки офіційно опубліковані в головному випуску авторитетного журналу Nature.
Головним каменем спотикання для всіх крокуючих чотириногих платформ (включно із широко відомими Spot від Boston Dynamics) завжди залишалася катастрофічно низька автономність: важкі електромотори розряджають батарею лише за 60–90 хвилин ходьби. У той час як розвиток штучного інтелекту наділяє роботів вражаючими когнітивними здібностями, як це продемонстрував людиноподібний робот Figure 01 з OpenAI, саме енергоефективність апаратної частини визначає їхню реальну практичну цінність у польових умовах.
Інженерна архітектура: прозорі приводи та рекуперація
Робот розроблений дослідницькою групою Лабораторії робототехніки та штучного інтелекту Корейського провідного інституту науки і технологій (KAIST) під керівництвом професора Джеміна Хванбо (Jemin Hwangbo). Замість простого нарощування ємності батареї, що обтяжило б робота і лише прискорило витрату енергії, науковці застосували концепцію «тотальної системної енергоефективності» (whole-system efficiency).
«Ми переосмислили механіку приводів з нуля. Створені нами високомоментні прозорі шарніри мають мінімальне внутрішнє тертя та здатні працювати в режимі генератора: на спусках і при гальмуванні кінцівок вони повертають до 20% кінетичної енергії назад у батарею».
Джемін Хванбо (Jemin Hwangbo), керівник проєкту, професор факультету машинобудування KAIST
Рекордна ефективність транспорту (TCOT): Повна вартість транспортування (Total Cost of Transport) у RAIBO2 склала всього 0,248. Для порівняння, аналогічний показник у тренованої людини під час бігу на довгі дистанції становить близько 0,37, а в більшості комерційних роботів-собак перевищує 0,8 – 1,2. RAIBO2 став ефективнішим за людину-бігуна!
Навчання ходи в симуляторі RaiSim
Для подолання марафону в місті Санджу робот мав не просто бігти ідеальним покриттям, а долати перепади висот із двома затяжними підйомами по 50 метрів, асфальт із вибоїнами та круті узвози. Керування ходою реалізовано через нейромережеву модель навчання з підкріпленням (Reinforcement Learning), натреновану у фірмовому середовищі симуляції RaiSim.
Алгоритм безперервно з частотою 1000 Гц адаптує жорсткість шарнірів, оптимізуючи контакт лапи з поверхнею так, щоб виключити паразитні вібрації та ковзання. При виході на узвози контролер автоматично перемикав мотори в режим рекуперативного гальмування, перетворюючи потенційну енергію гравітації на електричний заряд.
- Вага платформи: 42 кг при компактних габаритах середнього собаки.
- Максимальна дальність: після фінішу 42,2 км у робота залишалося 34% заряду, що дає розрахунковий запас ходу понад 65 кілометрів.
- Безперервна робота: до 8 годин безперервного патрулювання в автономному режимі без підзарядки.
Майбутнє промислового та рятувального застосування
Фахівці відзначають, що ще однією серйозною проблемою чотириногих роботів традиційно був критичний перегрів двигунів. При тривалому циклічному навантаженні температура електромоторів у замкнених порожнинах суглобів швидко досягає 80–100 °C, змушуючи електроніку знижувати крутний момент або аварійно вимикатися. У RAIBO2 інженери KAIST впровадили конвекційну систему пасивного тепловідведення, що використовує повітряні потоки від руху самих кінцівок робота, що дозволило утримувати температуру ключових вузлів у безпечних межах 45 °C протягом усіх чотирьох годин безперервного бігу.
Окрім того, унікальна механічна розв’язка знижує ударні навантаження на підшипники редукторів при жорсткому контакті з асфальтом на 40% у порівнянні з жорсткими прямими приводами. Це гарантує ресурс механічної частини в тисячі кілометрів пробігу без необхідності сервісного обслуговування або заміни модулів.
Успіх RAIBO2 відкриває прямий шлях до масового практичного впровадження чотириногих роботів у завданнях, де раніше вони були безсилі через швидке розряджання: автономне патрулювання кордонів, моніторинг протяжних нафтогазових трубопроводів, пошуково-рятувальні операції в зоні стихійного лиха та доставка медикаментів у важкодоступні гірські райони.
Спін-офф компанія Raion Robotics, заснована дослідниками KAIST, уже розпочала підготовку серійного виробництва комерційної версії платформи. Фундаментальна наукова стаття опублікована в журналі Nature, ознаменувавши собою перший в історії випадок публікації південнокорейської робототехнічної роботи в основному випуску Nature.