

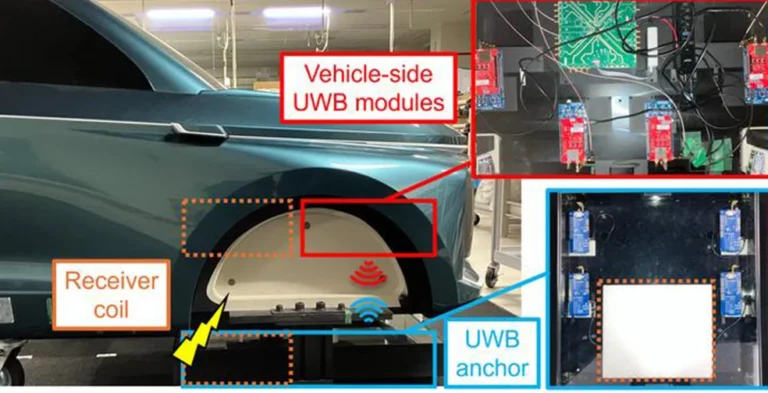

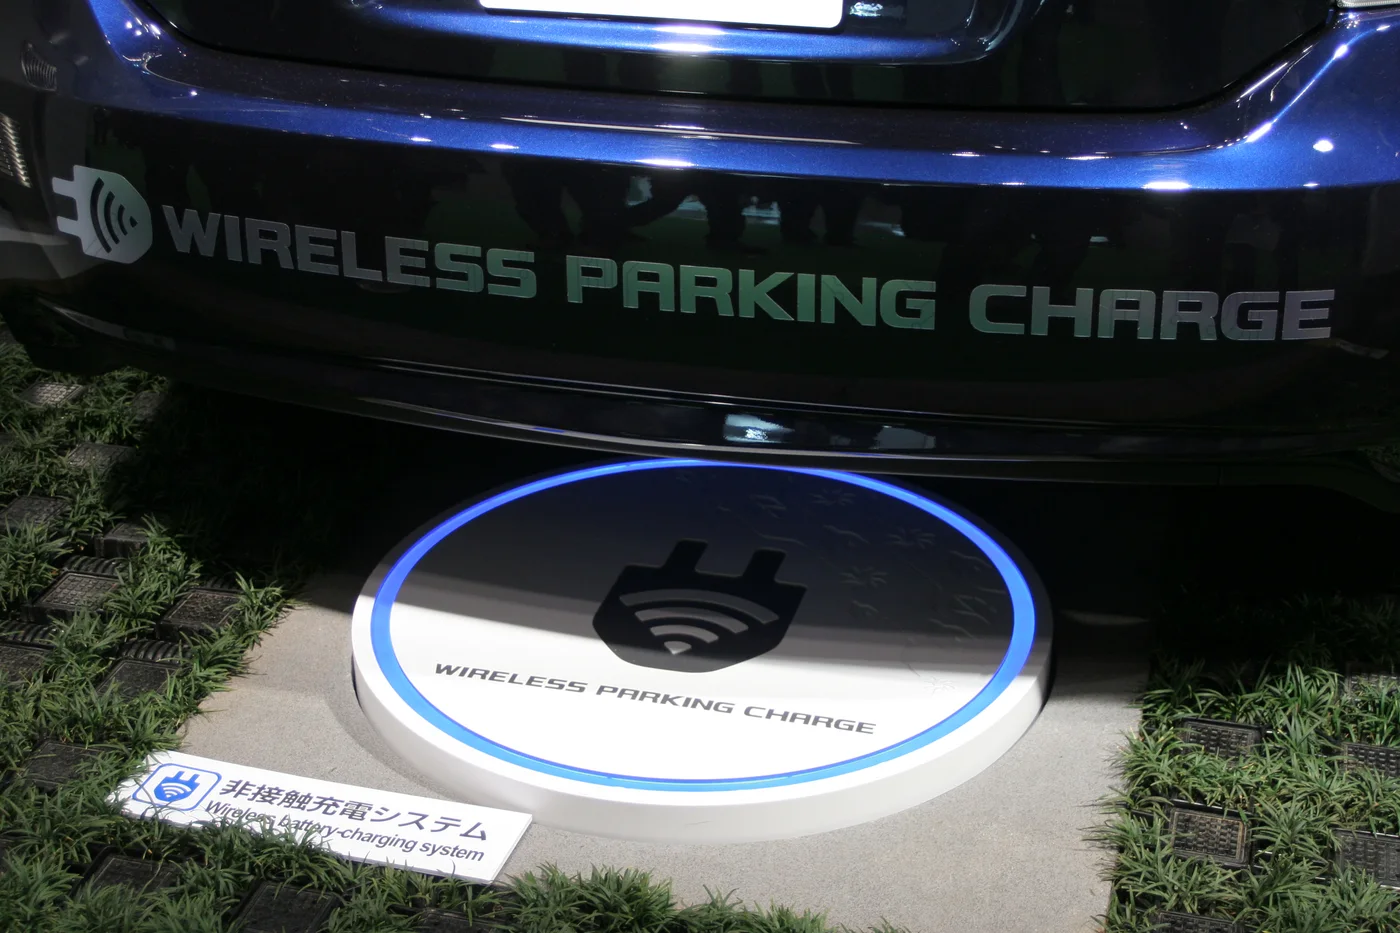
Мільйони водіїв електромобілів чекають на майбутнє, де громіздкі кабелі, примерзлі конектори та незручні зарядні стовпчики відійдуть у минуле, поступившись місцем автоматичній безконтактній передачі енергії. Проте головним інженерним викликом на цьому шляху залишалася геометрія: ефективна бездротова зарядка електромобіля вимагає прецизійного вирівнювання передавальної та приймальної індуктивних котушок. Тепер дослідники створили радіочастотну систему надширокосмугового позиціонування (UWB), яка забезпечує субміліметрове суміщення силових контурів під час простого паркування.
Фізика магнітного резонансу та ціна міліметрової похибки
Сучасні системи високовольтної бездротової зарядки транспорту функціонують на основі явища магнітно-резонансної індукції (Magnetic Resonance Coupling). Під дорожнім покриттям паркомісця розміщується первинна котушка, що генерує потужне електромагнітне поле високої частоти (близько 85 кГц відповідно до міжнародного стандарту SAE J2954), а на днищі електрокара кріпиться приймальний резонансний контур.
У разі ідеального вирівнювання котушок крізь повітряний зазор у 15–25 сантиметрів передаються десятки кіловат електроенергії з вражаючим коефіцієнтом корисної дії понад 92–94%. Проте за умов реального водіння досягти такого результату вкрай складно.
Якщо автомобіль припаркується зі зсувом лише на 5–10 сантиметрів убік або під кутом, магнітний потік розсіюється, ККД різко падає, а надлишкова індукційна енергія починає нагрівати сталеві компоненти підвіски та кузова. Для підтримки безпечної та надшвидкої зарядки потужністю 11–22 кВт необхідне зіставлення з відхиленням у лічені міліметри.
Крім того, критичним викликом є температурний менеджмент. При високих зарядних потужностях навіть незначне розсіювання магнітного поля породжує паразитні вихрові струми Фуко в металевих деталях днища. Субміліметрове суміщення гарантує, що весь силовий потік концентрується виключно всередині феритового сердечника приймача, виключаючи небезпеку перегріву тягової батареї.
Звичайний водій фізично не здатний регулярно паркувати багатотонний автомобіль із міліметровою точністю, особливо на тісних підземних паркінгах, у сутінках або під час маневрування на слизькій від ожеледиці поверхні.
Чому пасують оптичні камери та магнітні сенсори
Раніше автовиробники експериментували з двома концепціями позиціонування: оптичними камерами кругового огляду та детекторами магнітного поля.
Магнітні датчики реагують лише тоді, коли відстань між плитою та днищем скорочується до декількох сантиметрів, і демонструють сильні спотворення через сталеву арматуру підземних паркінгів. Камери ж виявляються безпорадними за типових погодних реалій: під час зливи, густого туману, снігопаду або заляпування лінз брудом і дорожніми реагентами.
Як демонструють інновації в автономних роботизованих системах, надійна робота автономного транспорту потребує використання радіохвильових каналів, повністю захищених від оптичних бар’єрів.
Крім того, критичною вимогою безпеки індукційних зарядок є детекція сторонніх предметів (Foreign Object Detection, FOD). Будь-який металевий предмет, випадково залишений на майданчику (наприклад, металева кришечка чи ключ), під дією електромагнітного поля миттєво розжарюється до 300°C. Радіочастотний радар UWB завчасно сканує простір і запобігає виникненню пожежі.
«Ми впевнено прямуємо до епохи, коли зарядка електромобіля відбуватиметься без жодних зусиль — просто за фактом паркування. Надширокосмугове радіопозиціонування усуває залежність від погоди та людського фактора, забезпечуючи ідеальний ККД передачі енергії.»
Оуен Г’юз (Owen Hughes), експерт з цифрових технологій та автономного транспорту
Технологія UWB: досвід цифрових ключів на варті кіловатів
Проривне рішення, опубліковане у науковому журналі IEEE Transactions on Microwave Theory and Techniques, базується на адаптації технології надширокосмугового радіозв’язку (Ultra-Wideband, UWB), яка сьогодні використовується у цифрових автомобільних ключах смартфонів.
Чотири надкомпактні UWB-модулі встановлюються по кутах приймальної котушки електромобіля, обмінюючись наносекундними імпульсами з чотирма антенами на зарядній плиті. Система аналізує точний час прольоту радіохвиль (Time-of-Flight) та фазові кути падіння сигналів (Angle-of-Arrival).
Оскільки спектр UWB займає смугу шириною в сотні мегагерц, імпульси не змішуються з відбитими хвилями і легко розпізнаються навіть під суцільним металевим захистом тягової акумуляторної батареї.
Надширокосмуговий протокол UWB також вирізняється високим рівнем кіберзахисту: захищені криптографічні мітки запобігають ретрансляційним атакам, перехопленню сесії та несанкціонованому доступу сторонніх пристроїв під час силової передачі енергії на громадських паркувальних станціях.
Це забезпечує мікросекундну швидкість реакції: щойно водій під’їжджає до паркомісця, система бере керування на себе або виводить на лобове скло точні графічні підказки доповненої реальності.
Антени UWB визначають взаємне просторове положення котушок із відхиленням усього 2,32 мм та кутовою похибкою не більше 0,25 градуса.
На відміну від оптичних камер, радіоімпульси UWB легко пробивають шар бруду, снігову кашу, зливу або опале мокре листя на асфальті.
Спеціальні алгоритми калібрування компенсують паразитні відбиття від металевого дна автомобіля, підвищуючи точність у 5 разів.
Безконтактна передача струму дозволяє повністю виключити фізичну працю людей під час обслуговування великих парків безпілотного транспорту.
Субміліметрова точність 2,32 мм на практиці
Головною науковою інновацією інженерної групи стало створення програмного алгоритму нівелювання електромагнітних спотворень. Метал кузова та феритові пластини неминуче викривляють фронт радіохвиль.
Завдяки адаптивній калібрувальній моделі розробникам вдалося зменшити сумарну апаратурну похибку у 5 разів.
Під час ретельних випробувань на мобільному стенді система зафіксувала просторове положення котушки з рекордною точністю до **2,32 міліметра (0,09 дюйма)**, а кутове відхилення становило не більше **0,25 градуса**. Це гарантує старт зарядки на максимальній продуктивності одразу після повної зупинки коліс.
Також система з високою точністю калібрує кліренс (вертикальну вісь Z). За стандартом SAE J2954 передбачено класи кліренсу Z1 (100–150 мм), Z2 (140–210 мм) та Z3 (170–250 мм). Радіосенсори миттєво передають дані бортовому комп’ютеру, що дозволяє пневматичній підвісці оптимізувати висоту кузова для бездоганного ККД.
- Прецизійне центрування котушок підтримує ККД бездротової передачі енергії на максимальному рівні 92–94%.
- Технологія Time-of-Flight ігнорує зовнішні погодні умови, налипання бруду та рівень освітленості.
- Контроль кутового відхилення до 0,25 градуса усуває небезпечний локальний нагрів металевих частин шасі.
- Система повністю готова до синхронізації з сучасними функціями автопаркування SAE Level 4.
Майбутнє безпілотних парків та динамічної зарядки на трасах
Впровадження UWB-позиціонування має революційне значення насамперед для автономних автопарків. Безпілотні таксі та роботизовані вантажівки позбавляються потреби у складних механічних маніпуляторах чи допомозі людини-оператора: електрокар самостійно заїжджає на майданчик, миттєво активує індукцію і вирушає на маршрут після поповнення запасу ходу.
Крім того, радіопозиціонування є фундаментом для систем динамічної зарядки в русі (Dynamic Wireless Power Transfer). Електрифікація окремих смуг на міжміських автобанах дозволить важким далекомагістральним електровозам підживлюватися прямо під час руху на швидкості 100 км/год, зменшивши вагу бортових акумуляторів удвічі.
Важливою перевагою технології є сумісність із двонаправленим енергетичним протоколом Vehicle-to-Grid (V2G). Мільйони бездротово підключених автомобілів на паркінгах бізнес-центрів можуть віддавати надлишки електрики в енергомережу під час пікових годин, стабілізуючи міську енергетичну інфраструктуру без жодних механічних дій з боку водіїв.
Наступним кроком автори називають масштабування комплексу на серійні кросовери для всебічного тестування в умовах екстремальних морозів, обмерзання доріг та вібраційного навантаження.