


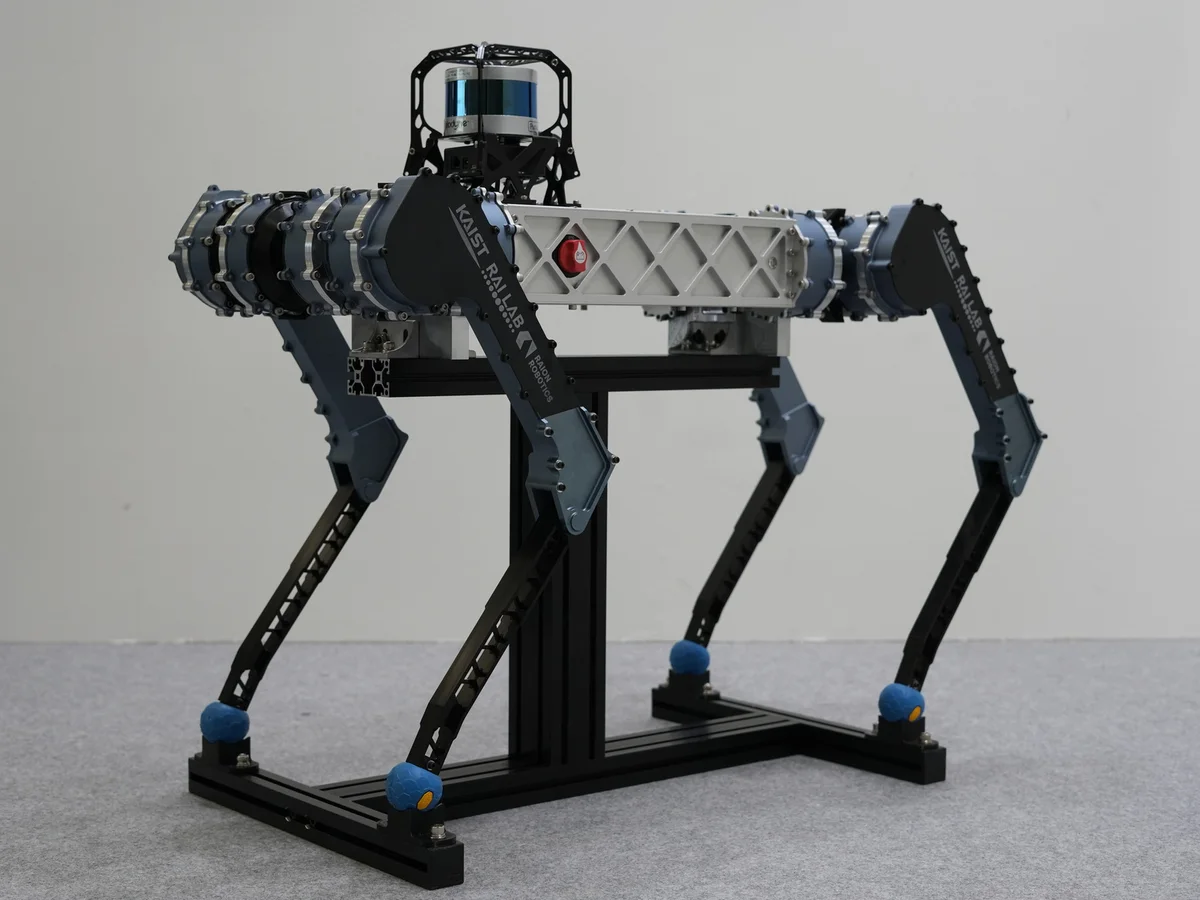
Южнокорейские инженеры совершили исторический прорыв в сфере мобильной робототехники: четвероногий шагающий робот RAIBO2 впервые в мире успешно пробежал полную марафонскую дистанцию 42,195 км на одном заряде аккумулятора. Робот преодолел сложную сертифицированную трассу за 4 часа, 19 минут и 52 секунды со средней скоростью около 9,7 км/ч, израсходовав лишь 66% запаса энергии. Фундаментальные результаты этой революционной инженерной разработки официально опубликованы в главном выпуске авторитетного журнала Nature.
Главным камнем преткновения для всех шагающих четвероногих платформ (включая широко известных Spot от Boston Dynamics) всегда оставалась катастрофически низкая автономность: тяжелые электромоторы разряжают батарею всего за 60–90 минут ходьбы. В то время как развитие искусственного интеллекта наделяет роботов впечатляющими когнитивными способностями, как это показал человекоподобный робот Figure 01 с OpenAI, именно энергоэффективность аппаратной части определяет их реальную применимость в реальном мире.
Инженерная архитектура: прозрачные приводы и рекуперация
Робот разработан исследовательской группой Лаборатории робототехники и искусственного интеллекта Корейского передового института науки и технологий (KAIST) под руководством профессора Джемина Хванбо (Jemin Hwangbo). Вместо простого наращивания емкости батареи, что утяжелило бы робота и лишь ускорило расход энергии, ученые применили концепцию «тотальной системной энергоэффективности» (whole-system efficiency).
«Мы переосмыслили механику приводов с нуля. Созданные нами высокомоментные прозрачные шарниры обладают минимальным внутренним трением и способны работать в режиме генератора: на спусках и при торможении конечностей они возвращают до 20% кинетической энергии обратно в батарею».
Джемин Хванбо (Jemin Hwangbo), руководитель проекта, профессор факультета машиностроения KAIST
Рекордная эффективность транспорта (TCOT): Полная стоимость транспортировки (Total Cost of Transport) у RAIBO2 составила всего 0,248. Для сравнения, аналогичный показатель у тренированного человека при беге на длинные дистанции составляет около 0,37, а у большинства коммерческих роботов-собак превышает 0,8 – 1,2. RAIBO2 стал эффективнее человека-бегуна!
Обучение походки в симуляторе RaiSim
Для преодоления марафона в городе Санджу робот должен был не просто бежать по идеальному покрытию, а преодолевать перепады высот с двумя затяжными подъемами по 50 метров, асфальт с выбоинами и крутые спуски. Управление походкой реализовано через нейросетевую модель обучения с подкреплением (Reinforcement Learning), натренированную в фирменной среде симуляции RaiSim.
Алгоритм непрерывно с частотой 1000 Гц адаптирует жесткость шарниров, оптимизируя контакт лапы с землей так, чтобы исключить паразитные вибрации и скольжение. При выходе на спуски контроллер автоматически переключал моторы в режим рекуперативного торможения, превращая потенциальную энергию гравитации в электрический заряд.
- Вес платформы: 42 кг при компактных габаритах среднего пса.
- Максимальная дальность: после финиша 42,2 км у робота оставалось 34% заряда, что дает расчетный запас хода свыше 65 километров.
- Непрерывная работа: до 8 часов непрерывного патрулирования в автономном режиме без подзарядки.
Будущее промышленного и спасательного применения
Специалисты отмечают, что еще одной серьезной проблемой четвероногих роботов традиционно являлся критический перегрев двигателей. При непрерывной циклической нагрузке температура электромоторов в замкнутых полостях суставов быстро достигает 80–100 °C, заставляя электронику снижать крутящий момент или экстренно отключаться. В RAIBO2 инженеры KAIST внедрили конвекционную систему пассивного теплоотвода, использующую воздушные потоки от движения самих ног робота, что позволило удерживать температуру ключевых узлов в пределах безопасных 45 °C на протяжении всех четырех часов непрерывного бега.
Кроме того, уникальная механическая развязка снижает ударные нагрузки на подшипники редукторов при жестком контакте с асфальтом на 40% по сравнению с жесткими прямыми приводами. Это гарантирует ресурс механической части в тысячи километров пробега без необходимости сервисного обслуживания или замены модулей.
Успех RAIBO2 открывает прямую дорогу к массовому практическому внедрению четвероногих роботов в задачах, где раньше они были бессильны из-за быстрой разрядки: автономное патрулирование границ, мониторинг протяженных нефтегазовых трубопроводов, поисково-спасательные операции в зоне стихийных бедствий и доставка медикаментов в труднодоступные горные районы.
Спин-офф компания Raion Robotics, основанная исследователями KAIST, уже приступила к подготовке серийного производства коммерческой версии платформы. Фундаментальная научная статья опубликована в журнале Nature, ознаменовав собой первый в истории случай публикации южнокорейской робототехнической работы в основном выпуске Nature.