

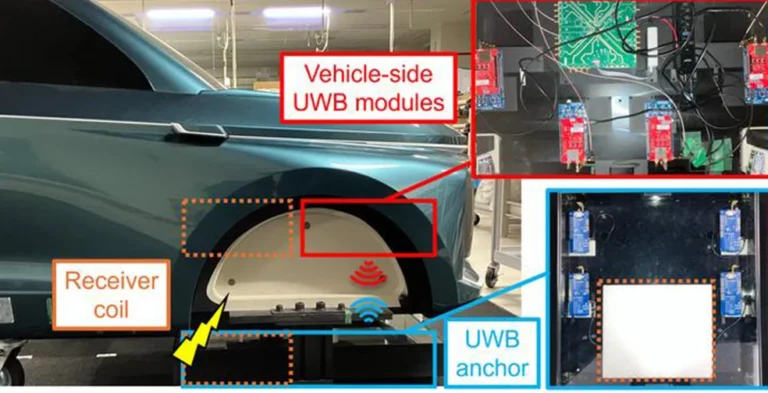

Многие владельцы электрокаров мечтают о будущем, в котором громоздкие зарядные кабели, грязные разъемы и очереди у терминалов уйдут в прошлое, уступив место автоматической передаче энергии через дорожное полотно. Однако ключевым техническим барьером на пути к массовому внедрению технологии всегда оставалась геометрическая точность: эффективная беспроводная зарядка электромобиля требует идеального соосного совмещения передающей и приемной катушек. Теперь инженеры создали радиочастотную систему сверхширокополосного позиционирования (UWB), способную выравнивать силовые контуры с феноменальной субмиллиметровой погрешностью.
Физика резонансной индукции и проблема геометрического сдвига
Современная беспроводная передача электроэнергии высокой мощности для транспорта базируется на принципе резонансной магнитно-индуктивной связи (Magnetic Resonance Coupling). Под дорожным покрытием парковочного места монтируется первичная передающая катушка, подключенная к высокочастотному инвертору, а на днище электрокара устанавливается вторичная приемная катушка, связанная с бортовым выпрямителем и тяговой батареей.
При совпадении резонансных частот (обычно стандартизированных в диапазоне около 85 кГц по международным протоколам SAE J2954) электромагнитное поле беспрепятственно переносит киловатты энергии через воздушный зазор толщиной от 10 до 25 сантиметров. Коэффициент полезного действия (КПД) таких систем в лабораторных условиях превышает 92–94%, что сопоставимо с традиционными проводными станциями постоянного тока.
Однако на практике этот показатель катастрофически деградирует при малейшем смещении автомобиля. Если водитель или автопилот припаркуется со смещением всего в 5–10 сантиметров, коэффициент магнитной связи резко падает, внутреннее реактивное сопротивление растет, а паразитные электромагнитные утечки начинают нагревать металлоконструкции кузова и подвески.
Для достижения максимальной скорости зарядки (от стандартных домашних 11 кВт до коммерческих 50 кВт) требуется соосность с погрешностью не более нескольких миллиметров. Обычный человек за рулем не способен обеспечить такую ювелирную точность раз за разом, особенно в условиях тесных городских паркингов или на обледенелом покрытии.
Ограничения традиционных датчиков: слепота камер и слабость магнитов
До сегодняшнего дня мировые автопроизводители и разработчики индукционных станций пытались решить проблему выравнивания двумя основными методами: с помощью оптических камер кругового обзора либо массива низкочастотных магнитных датчиков.
Магнитные сенсоры способны измерять градиент наведенного поля, но эффективно функционируют лишь на предельно малых расстояниях — менее 5–8 сантиметров между днищем и дорожной плитой. Кроме того, они подвержены сильным аберрациям из-за стальной арматуры в железобетонных перекрытиях подземных паркингов. Оптические системы машинного зрения, хотя и видят напольную платформу издалека, мгновенно слепнут в реальных погодных условиях: в проливной дождь, туман, снегопад, при налипании дорожной грязи или когда плита усыпана мокрыми листьями.
Как показывают инновации в автономных роботизированных системах, надежная автоматизация критических процессов требует применения всепогодных радиочастотных методов, полностью устойчивых к оптическим барьерам и климатическим капризам.
«Мы стоим на пороге будущего, где зарядка электромобиля происходит просто по факту парковки. Радиочастотное позиционирование катушек исключает зависимость от погоды, освещения и человеческих ошибок, обеспечивая идеальный КПД передачи энергии при каждом заезде.»
Оуэн Хьюз (Owen Hughes), технологический обозреватель и эксперт по автономным системам
Архитектура UWB: радиоволновой радар цифровых автомобильных ключей
Новая разработка ученых, подробно описанная в авторитетном научном издании IEEE Transactions on Microwave Theory and Techniques, заимствует принципы передовой радиолокации и технологии цифровых автомобильных ключей (Apple CarKey, протоколы Car Connectivity Consortium).
В основе комплекса лежит сверхширокополосная радиосвязь (Ultra-Wideband, UWB). Вокруг приемной катушки на днище электромобиля устанавливаются четыре миниатюрных приемопередатчика, которые непрерывно обмениваются ультракороткими наносекундными радиоимпульсами с четырьмя ответными антеннами, интегрированными по периметру напольной зарядной платформы.
Бортовой микропроцессор с субнаносекундной точностью фиксирует время пролета радиоволн (Time-of-Flight, ToF) и анализирует разность фаз прихода сигналов (Angle-of-Arrival, AoA). В отличие от стандартного Bluetooth или Wi-Fi, сверхкороткие импульсы UWB не подвержены многолучевому затуханию и отражениям от металлического днища машины.
Параллельно система способна выполнять функцию обнаружения посторонних предметов (Foreign Object Debris, FOD). Если между зарядной платформой и машиной случайно окажется металлический предмет — жестяная банка, гвоздь или связка ключей — концентрированное магнитное поле мощностью 11 кВт способно за секунды разогреть металл до сотен градусов. Радиочастотный радар UWB заблаговременно распознает посторонние металлические объекты и прерывает силовую подачу тока до возникновения пожара.
Система из четырех UWB-антенн измеряет время пролета наносекундных импульсов, определяя положение приемной катушки с погрешностью всего 2,32 мм.
Радиоволны диапазона UWB беспрепятственно проникают сквозь проливной дождь, снежную кашу, грязь и слой опавших листьев на дорожном покрытии.
Фирменные алгоритмы калибровки нивелируют переотражения радиосигнала от стального днища машины, повышая точность позиционирования в 5 раз.
Беспроводная зарядка без проводов и манипуляторов делает автономные парки роботакси полностью независимыми от физического труда человека.
Субмиллиметровая точность: результаты лабораторных испытаний
Главным математическим прорывом исследовательской группы стало создание адаптивного алгоритма компенсации электромагнитных искажений. Металлические экраны тяговой батареи и ферритовые сердечники катушек неизбежно вносят фазовые сдвиги в распространение радиоволн.
Интегрированная нейросетевая модель предварительной калибровки смогла подавить аппаратурные искажения, снизив суммарную погрешность позиционирования более чем в пять раз.
В ходе строгих экспериментов на масштабированном подвижном испытательном стенде система продемонстрировала беспрецедентную точность: линейное положение катушки определялось с погрешностью не более **2,32 миллиметра (0,09 дюйма)**, а угловое отклонение вектора ориентации не превышало **0,25 градуса**. Это позволяет электромобилю активировать силовую зарядку на пиковом КПД буквально в доли секунды после остановки колес.
Система также строго калибрует вертикальный дорожный просвет (Z-axis). По стандарту SAE J2954 дорожный просвет разделен на классы Z1 (100–150 мм), Z2 (140–210 мм) и Z3 (170–250 мм). Радиосенсоры мгновенно считывают фактическое расстояние до земли, позволяя бортовой электронике автоматически адаптировать параметры пневматической подвески для максимизации магнитного потока.
- Идеальное соосное совмещение катушек удерживает КПД индуктивной передачи энергии на рекордном уровне 92–94%.
- В отличие от оптических камер, технология UWB абсолютно невосприимчива к уровню освещенности и дорожным загрязнениям.
- Алгоритм Angle-of-Arrival выравнивает угловой перекос автомобиля до 0,25 градуса для предотвращения краевых утечек поля.
- Система легко интегрируется со стандартными протоколами автоматической парковки уровня SAE Level 4.
Перспективы для автономных такси, магистралей и умных городов
Значение этой технологии выходит далеко за рамки частных гаражей. Субмиллиметровое радиопозиционирование — фундаментальный строительный блок для полностью беспилотного транспорта (роботакси, автономных шаттлов и логистических фургонов). Автономному роботу больше не потребуется механический манипулятор или помощь человека-оператора: беспилотник сам паркуется с идеальной точностью и мгновенно восполняет заряд.
В долгосрочной перспективе технология открывает путь к масштабному внедрению динамической беспроводной зарядки в движении (Dynamic Wireless Power Transfer, DWPT). Оснащение скоростных автомагистралей полосами со встроенными передающими модулями позволит тяжелым электрогрузовикам и автобусам подзаряжаться прямо во время движения на скорости 100 км/ч. Это сократит требуемую емкость бортовых батарей в два раза, снизив массу транспорта и удешевив электрокары.
Следующим этапом исследователи называют проведение масштабных полевых тестов на полноразмерных кроссоверах в условиях реальной дорожной соли, наледи и экстремальных температур от -30 до +50 градусов Цельсия.