

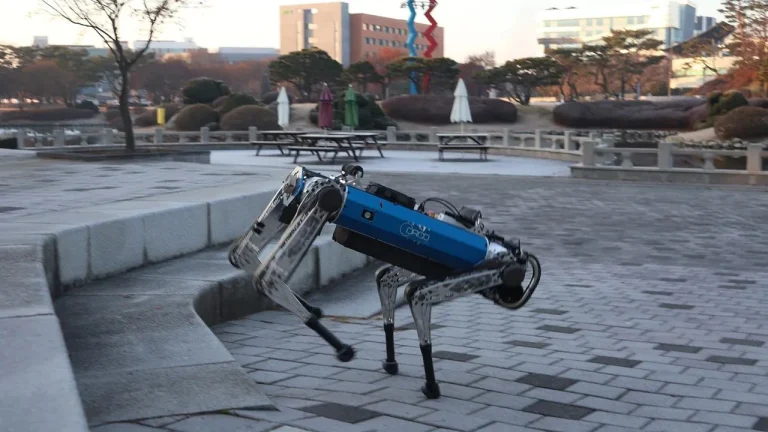

Представьте себе робота, который не просто механически перебирает ногами, а действительно понимает местность под собой. Он может неспешно пройтись по скользкой листве, а через мгновение — мощно перепрыгнуть бревно, меняя походку так же естественно, как это делает живая собака. Звучит как научная фантастика, но это реальность.
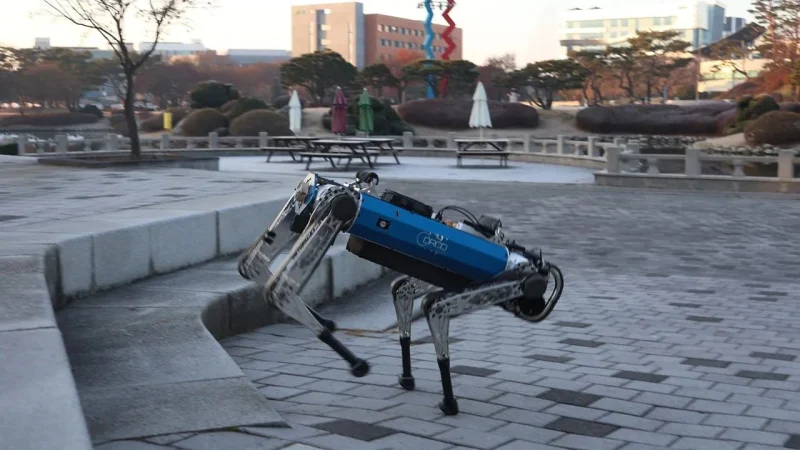
Инженеры из Корейского института передовых технологий (KAIST) совершили прорыв в области робототехники. Их четырехлапый робот весом 45 килограммов, получивший имя HOUND, теперь самостоятельно выбирает стиль движения в зависимости от препятствий. Вместо того чтобы слепо следовать запрограммированному шаблону, он анализирует путь с помощью камер и лидара и мгновенно переключается между размеренной рысью и энергичным галопом. Это стало возможным благодаря новой методике обучения с подкреплением, которая имитирует естественный интеллект животных.
Что за зверь такой — KAIST HOUND?
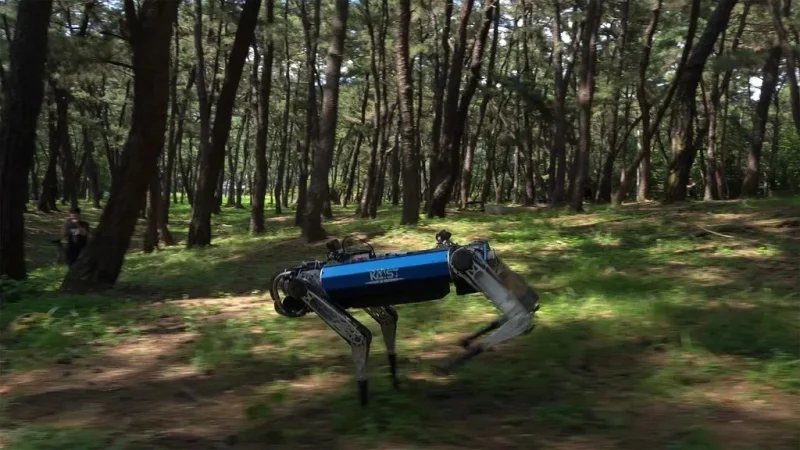
Это не просто игрушка. HOUND — это полноценная исследовательская платформа, созданная для решения сложных навигационных задач. В ходе испытаний робот успешно преодолел маршрут длиной 1,1 километра по кампусу университета и 300-метровую лесную тропу, усеянную корнями, бревнами и мокрыми листьями. И всё это — без единой команды от оператора.
Секрет кроется в том, как робот «видит» мир. Сенсоры собирают информацию о рельефе, а встроенный искусственный интеллект мгновенно обрабатывает эти данные, выбирая оптимальную модель движения. Результаты этого исследования были опубликованы в авторитетном журнале Science Robotics, подтверждая серьезность инженерной мысли.
Почему менять походку так сложно?
Казалось бы, что тут сложного — заставить робота перебирать ногами? На практике же переключение между разными типами движения — это одна из самых трудных задач в робототехнике. Обычно за каждый вид походки отвечает отдельный сложный код. Рысь, галоп, прыжок — это разные алгоритмы, и переход между ними часто вызывает «зависание» системы. Робот буквально «спотыкается» о собственное программное обеспечение, теряя равновесие в долю секунды.
Именно эту проблему и решили ученые. Вместо того чтобы прописывать жесткие сценарии, они создали систему, которая учится на собственном опыте, точно так же, как это делает щенок, осваивающий прогулку по пересеченной местности.
Технология APT-RL: как обучали робота?
В основе метода лежит инновационная структура обучения, получившая название APT-RL (Action Pretrained Transformer-based Reinforcement Learning). Давайте разберем это сложное название на понятные части.
Шаг 1: База данных движений
Вместо того чтобы изобретать велосипед, инженеры создали огромную базу данных движений. С помощью математических расчетов (траекторной оптимизации) они сгенерировали 180 000 коротких последовательностей движений — это и есть своего рода «азбука» походок робота. На создание этой базы ушло всего 8 минут, хотя она содержит данные, эквивалентные 15,5 часам реальной ходьбы.
Шаг 2: Обучение через вознаграждение
Далее в дело вступило обучение с подкреплением. Робота поместили в виртуальный мир, полный лестниц, камней, барьеров и ям. Искусственный интеллект методом проб и ошибок учился выбирать правильную походку. Если робот успешно преодолевал препятствие — он получал «бонус», если падал — «штраф». Так, шаг за шагом, ИИ выработал стратегию поведения.
Шаг 3: Свобода творчества
Самое интересное началось, когда робота перестали ограничивать строгими рамками записанных движений. В симуляции он научился делать то, чего не было в первоначальных данных — например, перепрыгивать через бревно, которое не было предусмотрено в плоском тренировочном наборе. ИИ адаптировался к трехмерному ландшафту и нестандартным ситуациям, находя выход там, где алгоритмы предсказуемо ломались.
Результаты испытаний: что показал HOUND?
В реальных тестах робот показал впечатляющие результаты. В помещении он разогнался до 15 км/ч, чтобы перепрыгнуть препятствие высотой 60 сантиметров. На лестнице он уверенно спрыгнул с трех ступенек, меняя походку на лету.
Анализ показал любопытную закономерность: на неровной поверхности HOUND предпочитал осторожную рысь, но как только местность становилась сложнее (большие ступени, пропасти) или требовалась скорость, он без колебаний переходил на галоп. Версия ИИ, которая умела использовать обе походки, справлялась с испытаниями значительно лучше, чем ее собратья, которые умели только рысить или только скакать.
Где это пригодится и что дальше?
По словам разработчиков, главная цель — создание роботов для зон бедствий. Там, где колесная техника бессильна из-за завалов и разрушенных конструкций, робот-собака с адаптивным интеллектом сможет доставлять грузы, искать людей и проводить разведку.
Однако у технологии есть и ограничения. Пока что система умеет выбирать только между двумя типами походки и отлично справляется с движением вперед. Резкие повороты, движение боком или ползком — это задачи, над которыми исследователям еще предстоит работать. Но текущий результат — это огромный шаг к созданию по-настоящему автономных роботов, которые не просто выполняют команды, а взаимодействуют с миром.
Чему нас учит этот эксперимент?
История с роботом HOUND ярко иллюстрирует сдвиг парадигмы в робототехнике. Мы переходим от жесткого программирования к гибкому обучению. Давая машинам возможность пробовать, ошибаться и адаптироваться, мы приближаем их к естественному интеллекту животных.
Для обычного человека это значит, что роботы следующего поколения станут надежнее и полезнее в реальной жизни. Они смогут работать в лесах, горах и городах, помогая нам в самых разных сферах — от спасения жизней до исследования труднодоступных уголков планеты. Технологии движутся вперед семимильными шагами, и робот, меняющий походку как живой пес, — лучшее тому подтверждение.